 博立自动化专注视觉点胶机_源头工厂
博立 专注视觉流体
BOLI, FOCUS ON VISION‑BASED FLUID DISPENSING
全站搜索
BOLI, FOCUS ON VISION‑BASED FLUID DISPENSING
视觉点胶机之所以能”看”到工件并精准落胶,靠的是一套图像匹配与特征识别流程。它先把相机拍到的画面和预设模板比对,找出工件的位置、角度与关键特征,再把坐标交给运动系统。本文从成像、匹配到识别结果,说明这套定位是怎么完成的。
识别的前提是拍得清。视觉点胶机通过光源、镜头与相机的配合,把工件轮廓、孔位、边缘等特征以足够对比度呈现出来。光源角度与颜色选错,特征就会发灰或反光,后续再好的算法也难补。博立设备按不同工件配海康相机与自研光源,目的就是让特征在图像里”跳”出来,为匹配打好底。
系统先录入一个标准模板,运行时用灰度或相关算法在实时画面里滑动搜索,找到与模板最相似的区域,从而定位工件中心与旋转角度。这种方法对规则形状、固定特征很稳,能补偿工件摆放的平移与微旋转。匹配分数低于阈值就判为异常,避免把歪件当正品点胶。
当工件没有统一模板、或只需抓几个关键点时,靠边缘、角点、轮廓等特征识别。算法提取这些几何特征并和预设基准比对,得出位置与姿态。对于多品种、来料姿态多变的场景,特征识别比整图模板更灵活,也能容忍部分遮挡与背景变化。
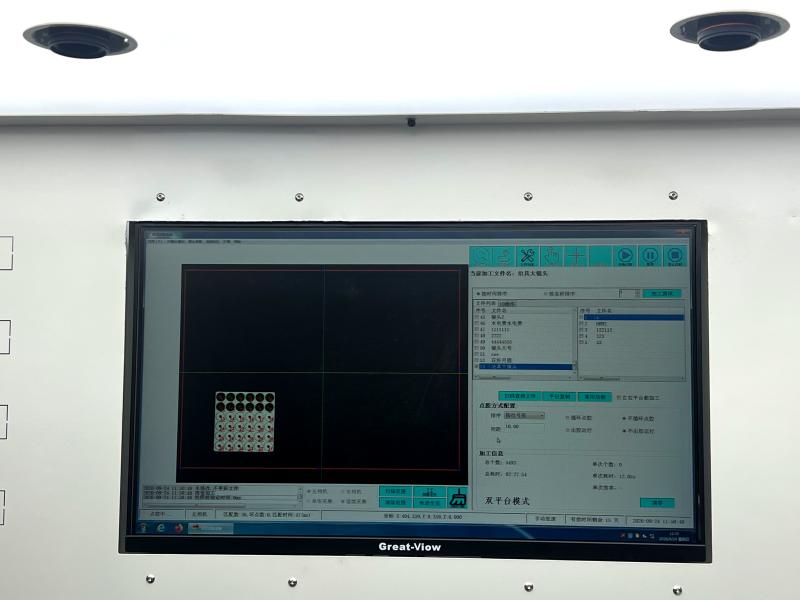
视觉给出的像素坐标,要经过标定换算成设备坐标系下的物理坐标,再结合对位基准做偏移补偿,才交给运动轴去点胶。这一步的精度取决于标定质量与坐标系统一。若相机和工件不在同一平面,还需做透视校正,否则边缘点的换算会偏。
黑色或高反光工件易拍不清,需换光源或加偏振;来料脏污、划痕会干扰特征;多件密排时容易误匹配邻件。处理思路是先稳住成像,再简化匹配区域、加防错校验。视觉点胶机对特征不明显件的识别能力,本质上由成像质量与算法阈值共同决定。
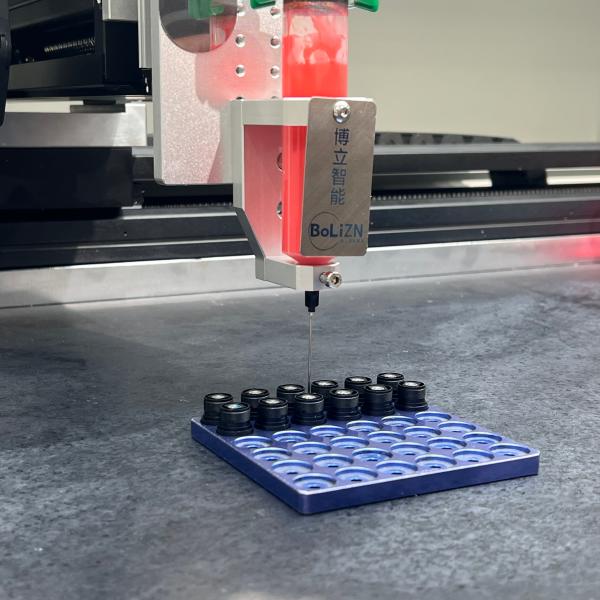
判断识别稳不稳,不能只看单张图。工程上常在同一工件不同摆放、不同光照下各跑数十次,统计定位坐标的离散程度,离散越小越可靠。若离散随批次明显变大,优先怀疑光源老化或镜头污渍,而非算法。把这种重复定位的波动值记进验收标准,比肉眼看画面更客观,也能在设备交付时形成可量化的识别能力证据。
视觉点胶机的定位能力建立在成像、匹配与识别的链条上,模板与特征各擅场景,最终靠标定换算成可靠落点。若你在具体工件的视觉方案上需要确认相机、光源与识别策略,可联系博立自动化有限公司13352947677,由工程人员协助完成打样与调参。