 博立自动化专注视觉点胶机_源头工厂
视觉点胶机图像预处理怎么做?
相机拍到的原始图是彩色或灰度数据,直接拿来识别并不稳妥。视觉点胶机在定位之前,通常会先做一轮图像预处理,把有用的边缘和特征”提炼”出来,灰度化、阈值分割与轮廓提取就是最常用的三步。
一、灰度化:把颜色信息压成亮度
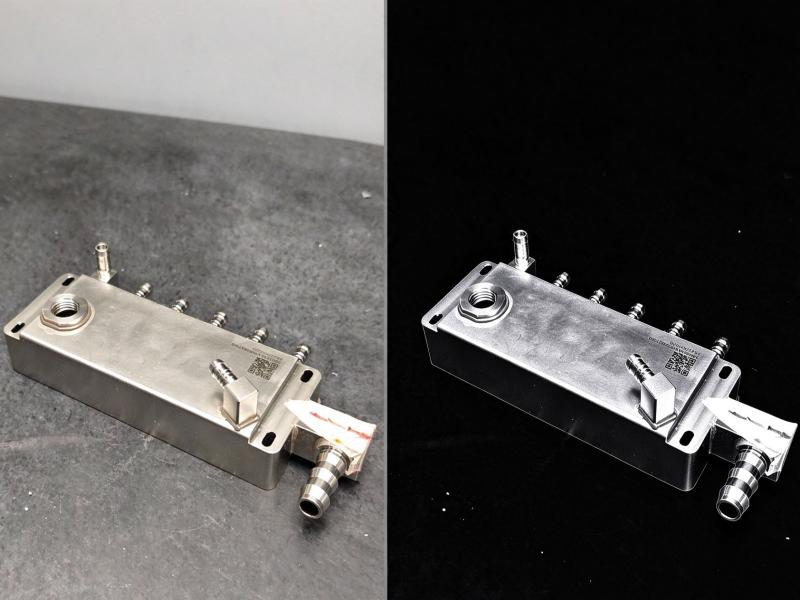
多数点胶定位看的是形状和边缘,而不是颜色。灰度化把彩色图按亮度转成单通道灰度图,既保留结构信息,又减少后续计算量。博立视觉点胶机的自研视觉系统在采集后先做这一步,为后面的处理打好基础。
二、阈值分割:把目标从背景里分出来
阈值是区分”前景”和”背景”的亮度界限。固定阈值适合光照稳定的场景;当来料反光或打光不均时,常用自适应阈值,按局部区域动态取界。阈值选得准,目标轮廓才不被切断或粘连。
三、轮廓提取:拿到可计算的特征
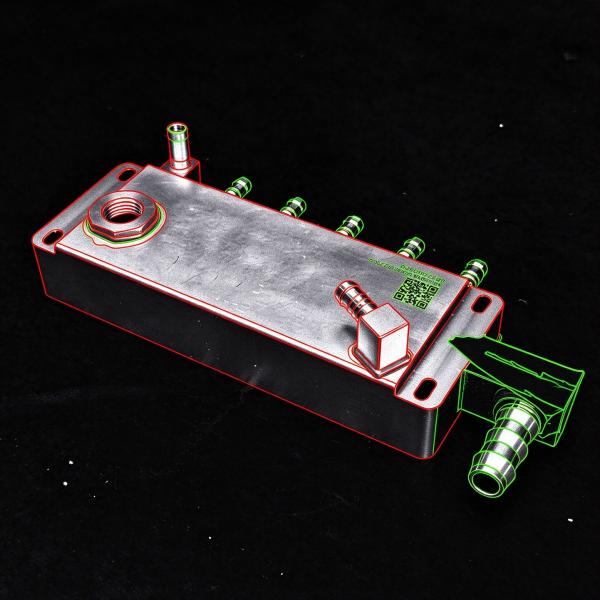
在分割出的二值图上提取轮廓,就能得到目标的边界点集,用于计算中心、角度、尺寸等定位信息。轮廓质量直接受前两步影响:灰度均匀、阈值合理,轮廓才干净闭合。
四、三步怎么配合
灰度化决定信息基础,阈值分割决定“分不分得开”,轮廓提取决定“提得准不准”。三者是前后依赖的流水线。博立视觉点胶机依托自研算法把这三步封装在识别流程里,配合海康相机与 Intel i7 控制器,保证实时性与稳定性。需要说明,预处理效果高度依赖打光与标定,光照不稳时再好的算法也难补。
三步之外,膨胀、腐蚀等形态学处理也常用来消除噪点或填补缝隙,但它们是阈值分割的后续增强,并非替代。把灰度、阈值、轮廓这三步做扎实,多数点胶定位场景已经够用。博立视觉点胶机把整套流程封装在自研识别引擎里,调试人员只需在软件中按来料微调参数,不必从零搭算法。
五、调试时的几个注意点
- 先稳定打光,再谈阈值,避免为光照波动反复改参数;
- 反光工件优先试自适应阈值,比固定阈值更稳;
- 定期复核标定,标定漂移会直接带进轮廓位置;
- 用真实来料验证,标准块通过不代表产线稳。
灰度、阈值与轮廓提取是视觉点胶机把”图像”变成”可定位数据”的关键一步。博立自动化有限公司13352947677 在设备上提供自研视觉预处理与打样支持,帮助产线把识别基础做扎实。
上一篇: 视觉点胶机相机怎么调曝光和对焦?下一篇: 视觉点胶机标准作业流程是怎样的?