 博立自动化专注视觉点胶机_源头工厂

视觉点胶机视觉系统怎么工作?
“看不清就打不准”是点胶行业共识。视觉系统决定了机器能不能找到工件、定准位置。本文按成像链路讲清光源、相机、算法如何一步步把实物变成坐标,帮你理解为何光源比像素更先决,以及量产前该做哪些稳定化动作。柔性生产的核心不是机器多快,而是成像有多稳。
一、打光:光源决定成像质量
博立自研光源按工件表面选配:环形光均匀打光通用,同轴光压反光适合镜面,背光出剪影适合透明件。光没打好,再高像素也拍不清。选光先看工件表面材质:反光金属用同轴、吸光塑料用环形、透明玻璃薄膜用背光,博立自研光源可按工件定制配光方案。实际配光时博立工程师会按来料样本试拍,确认对比度足够再定型,避免上线后返工;同一工件若精度要求高,优先上高像素相机而非靠算法放大凑数。
二、采集:海康相机拍图
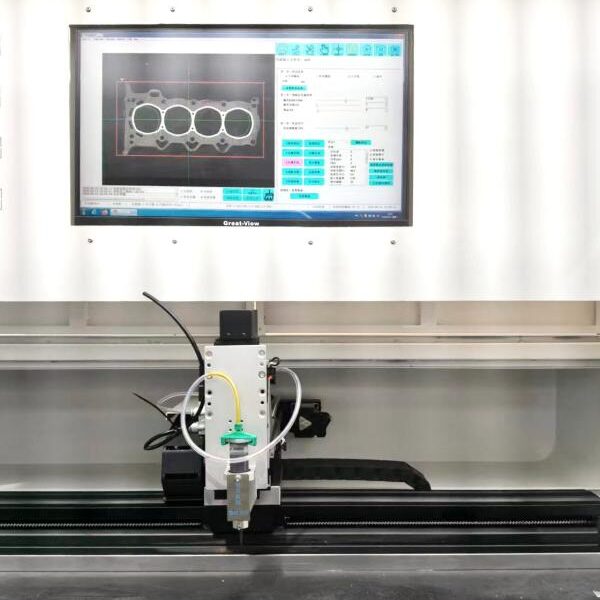
光源照亮后,海康相机拍摄工件,图像传入 I7 工控机。分辨率按最小特征尺寸选,过大徒增运算负担。博立机型相机从 130W到 2000W按视野与精度选,视野越大所需像素越高,但过高会增加工控机运算,需平衡。相机帧率与曝光也要配合产线节拍,太快欠曝、太慢拖产能。
三、识别:算法定位坐标
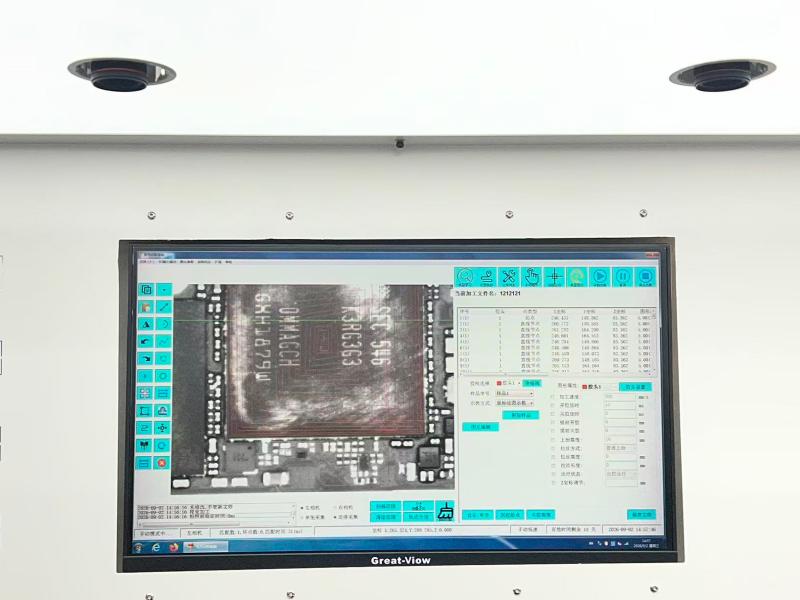
工控机内算法做模板匹配或特征识别,算出工件在图像中的像素位置,结合机台标定换算成机械坐标输出给运动系统。以电路板点胶为例,算法先找 Mark 点建立基准,再模板匹配焊盘位置输出坐标;标定过期会整体偏移,所以“认不准先标定”是排故第一原则。识别结果除坐标外还带置信度,低置信可触发复拍或报警。
四、影响识别的因素
镜片脏污、曝光随车间光线漂移、标定过期都会让识别失准。保持光源清洁、定期重做机台标定是稳定前提。车间顶灯变化、来料反光不一致也会干扰,量产建议固定光源环境、定期点检镜片与重做机台标定。博立自研光源的均匀性直接决定边缘识别质量,选型时可作硬指标横向比对。
五、量产落地建议
视觉系统上线后,建议固定打光环境、做首件确认再量产:
- 固定车间光源,避免顶灯直射工件造成反光;
- 每班点检自研光源镜片清洁,脏污即擦;
- 换批或停机后重做机台标定,五轴机加做五轴标定;
- 识别异常先查光源、再看标定,最后查相机本身。
六、总结
视觉系统链路是”光源打光 → 相机采集 → 算法识别 → 输出坐标“,博立以自研光源配海康相机构成稳定成像,配合不限次远程指导可现场配光调试,拿不准先免费打样验证识别效果。